Zum Inhalt springen
Emqopter
Entwicklungsplattformen

Forschung & Entwicklung

Entwicklungsplattformen für anspruchsvolle Forschung und Entwicklung

Quadrotor Control System

Unsere QCS Entwicklungsplattformen vereinen industrietaugliche Trägersysteme mit unserer vielseitigen Open Source Entwicklungsplattform EMQ Control.

Flugfähige Entwicklungsplattformen für Ihre Software- und Hardwareentwicklung – wahlweise mit eigener Software, erprobter Standardflugsteuerung oder redundant mit beiden.

Welche Drohne passt zu Ihrer Anwendung?

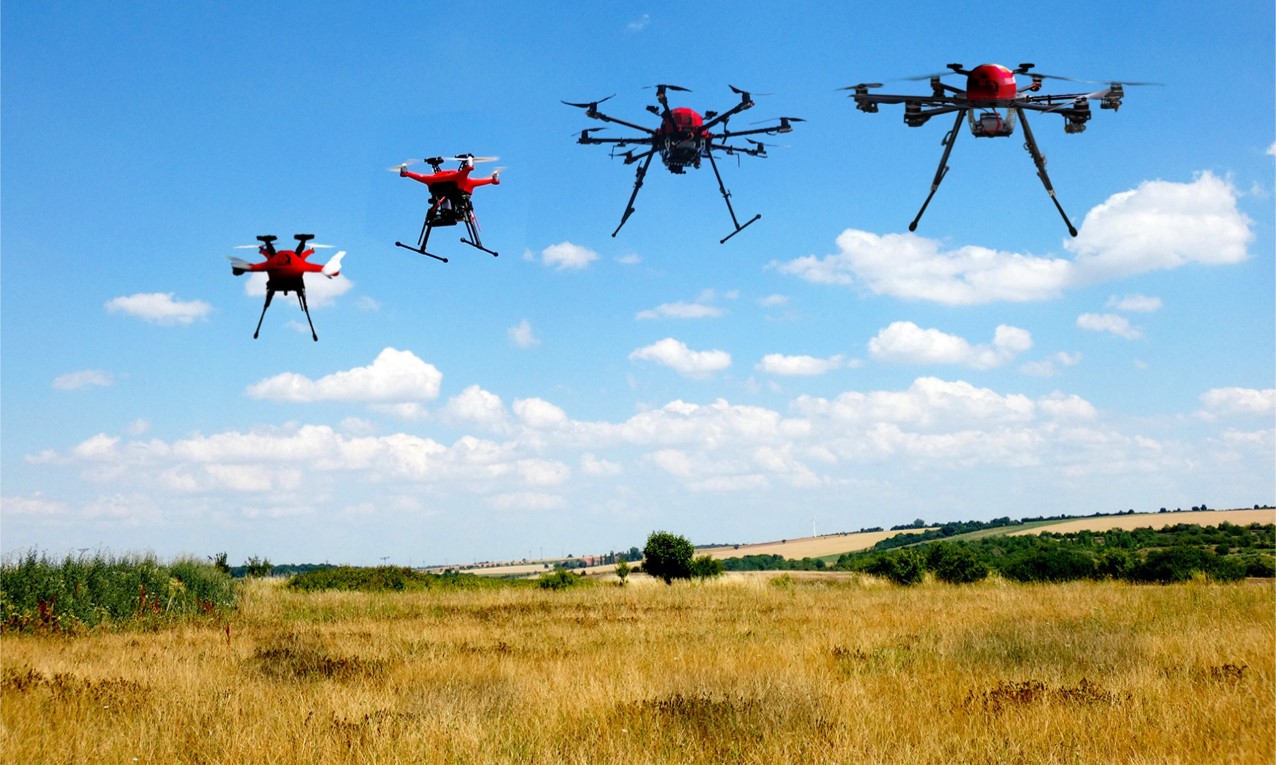
Fünf Plattformen – von handlich bis 10 kg Nutzlast

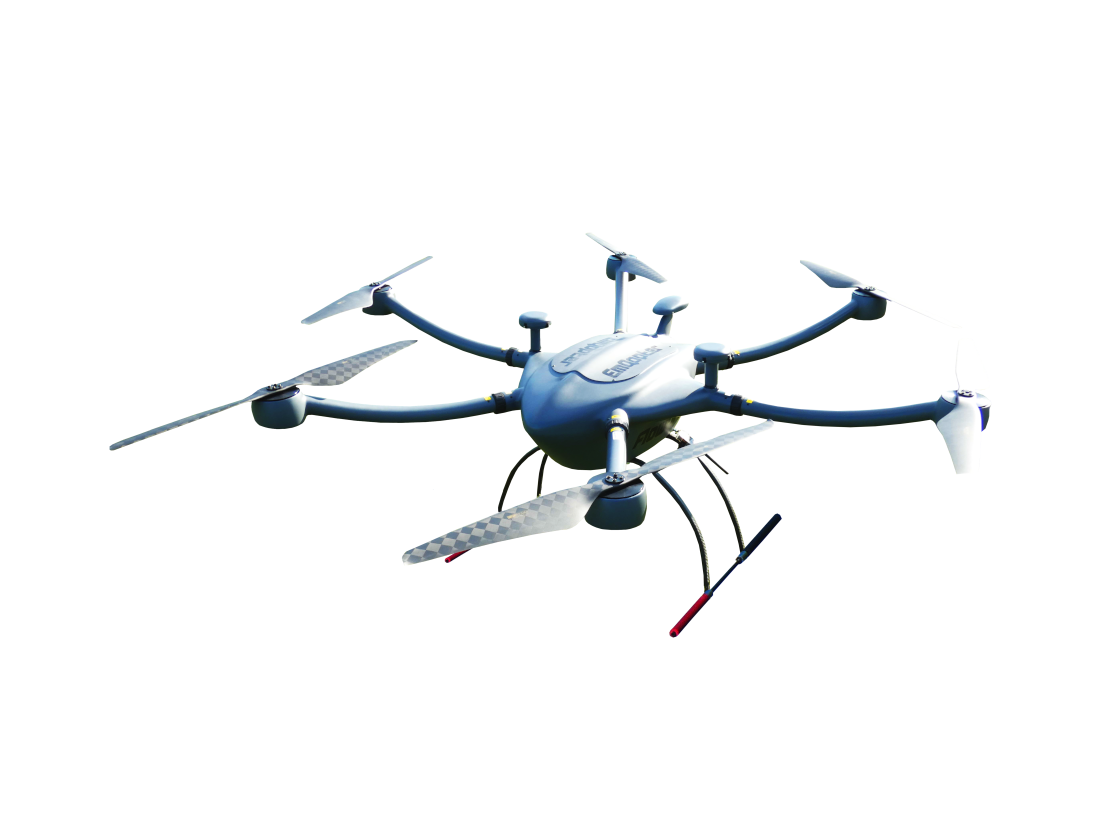
Alle Plattformen der Q-Serie sind offen programmierbar und lassen sich mit unseren Add-Ons ausstatten. Sie fliegen wahlweise mit EMQ Control, mit Pixhawk oder redundant mit beiden (EMQ Supervised Pixhawk Control) – inklusive Fallback Switch, der im Fehlerfall umschaltet.

Plattform Qlog Qlog Klein, leicht, geringes Betriebsrisiko Qmed Qmed Qlog mit KI an Bord Q8000 Q8000 Für erhöhte Anforderungen Q6000 Q6000 Lange Flugzeit, hohe Nutzlast Q6500 Q6500 Maximale Anforderungen
Spannweite ca. 66 cm ca. 66 cm ca. 155 cm ca. 182 cm ca. 236 cm
Nutzlast ca. 1 kg ca. 500 g zusätzlich zur Sensorik bis 2 kg bis 5 kg bis 10 kg
Flugzeit ca. 20 min ca. 20 min bis 25 min bis 45 min bis 60 min
Reichweite ca. 15 km ca. 15 km bis 10 km bis 10 km bis 30 km
Geschwindigkeit ca. 50 km/h ca. 50 km/h ca. 30 km/h ca. 30 km/h ca. 50 km/h
Geeignet für Einstieg, Pilotentraining, leichte Genehmigung (Abfluggewicht unter 4 kg) KI-Anwendungen: 3D-Kamera und On-Board-Rechner (CPU/GPU) nach Wahl Inspektion und Vermessung mit Sensorik-Nutzlast; auch als koaxialer Oktokopter Schwere Nutzlasten, Transport, Sensor-Platzierung Größte Nutzlast und Reichweite bei einem Abfluggewicht unter 25 kg

Angaben zirka; Flugzeit und Reichweite hängen von Nutzlast, Wetter und Konfiguration ab. Jede Plattform ist auch als vollautonome Lieferdrohne im Komplettpaket erhältlich.

Ihre Vorteile auf einen Blick

  • Konzentrieren Sie sich auf Ihre Anwendungsentwicklung – Flugfähige Entwicklungsplattform und Trägersystem in Einem

  • Maximale Ausfallsicherheit dank Fail Safe: So vermeiden Sie unnötige Abstürze und Schäden

  • Für alle Anforderungen die passende Lösung mit den fünf Optionen Qlog, Qmed, Q8000, Q6000 oder Q6500

  • Unendliche Möglichkeiten, dank vollständiger Dokumentation, SDK und Open Source Software-Library

  • Alles im Griff: Offene Programmierplattform, Schnittstellen und Telemetrie

  • Stellen Sie Ihre Ergebnisse aus Forschungsprojekten ansprechend dar

  • Auf- und Abwärtskompatibel zu QCS Lehrsystem: Bringen Sie Ihre Projekte vom Lehrsystem auf ein industrietaugliches Trägersystem

  • Über 50 plug-n-play Module für noch mehr Möglichkeiten

Wählen Sie Ihre QCS Entwicklungsplattform

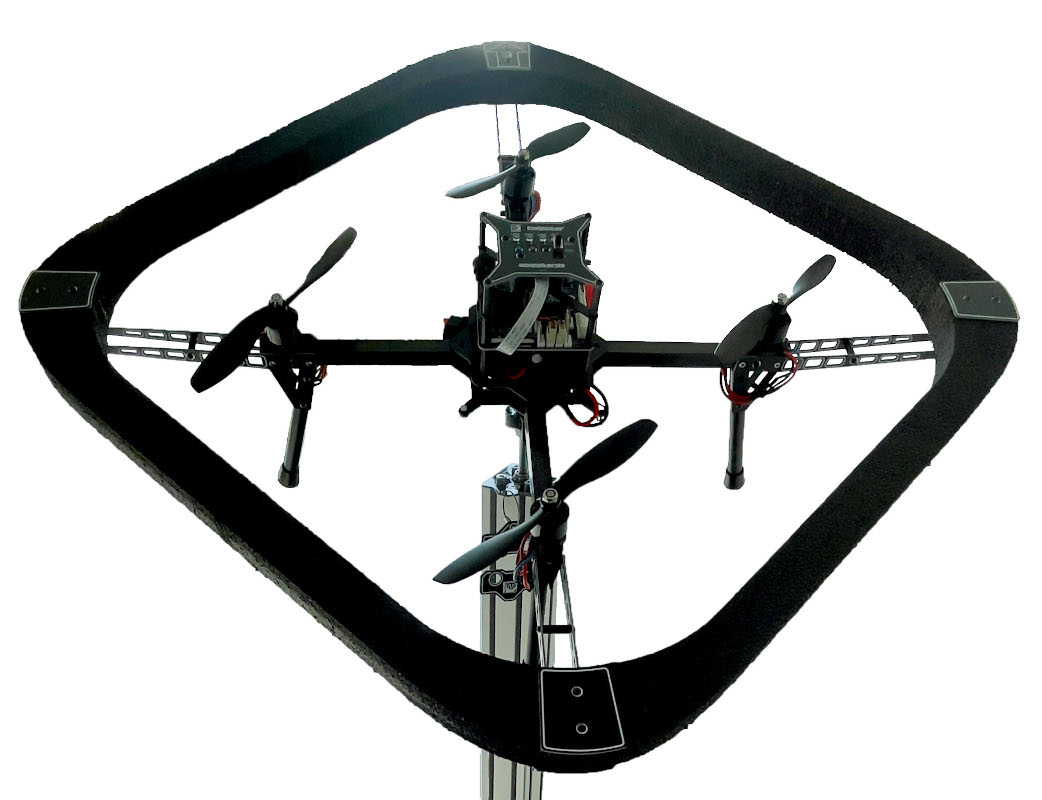
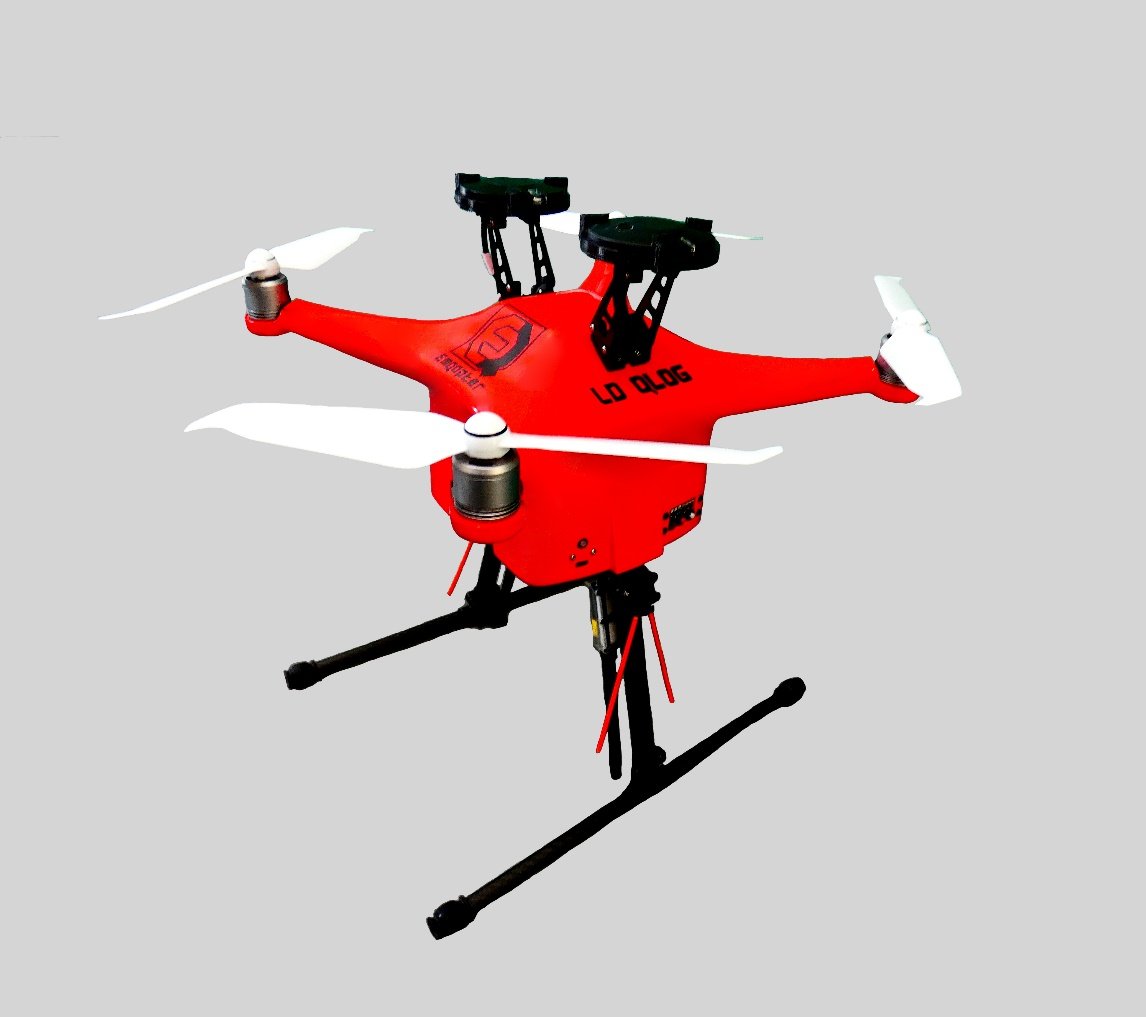
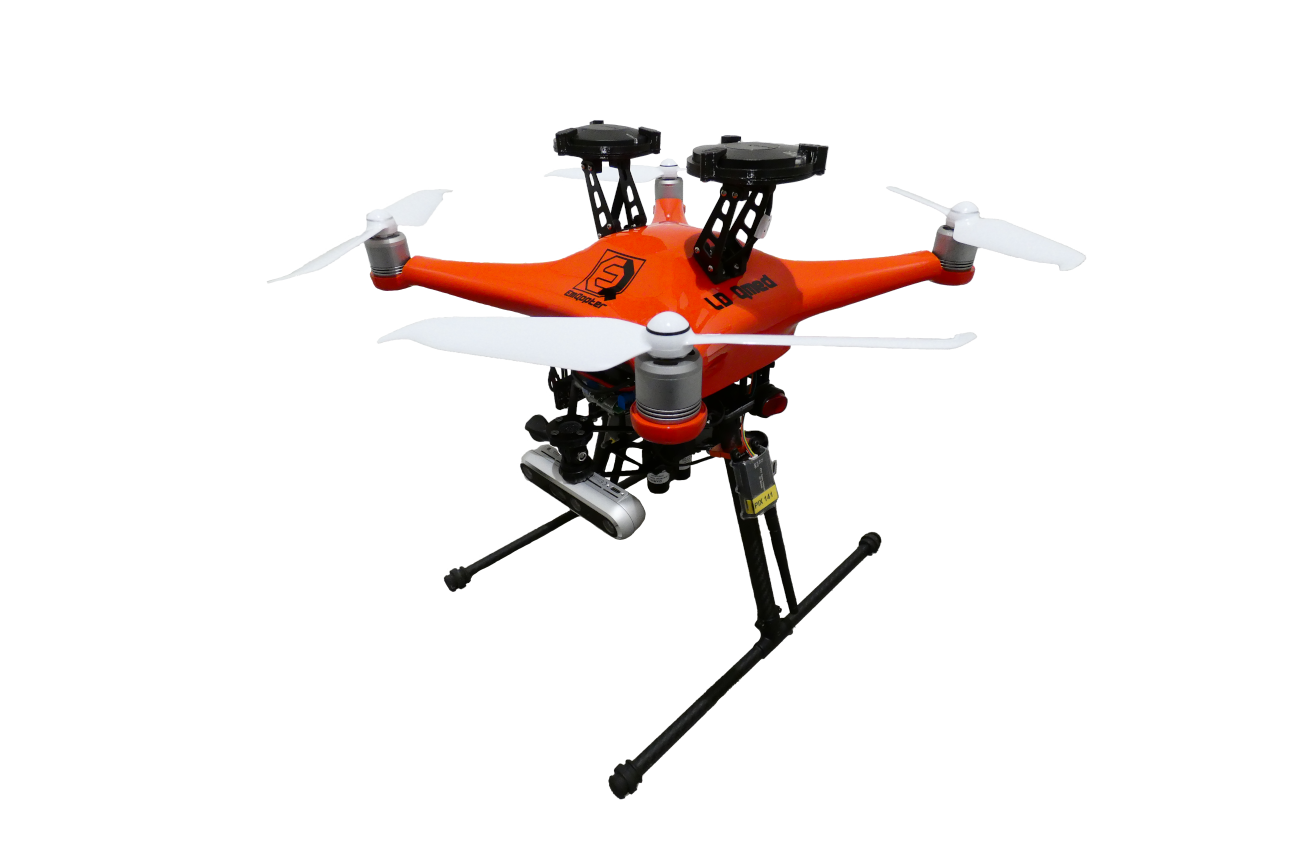
Qlog

Qlog

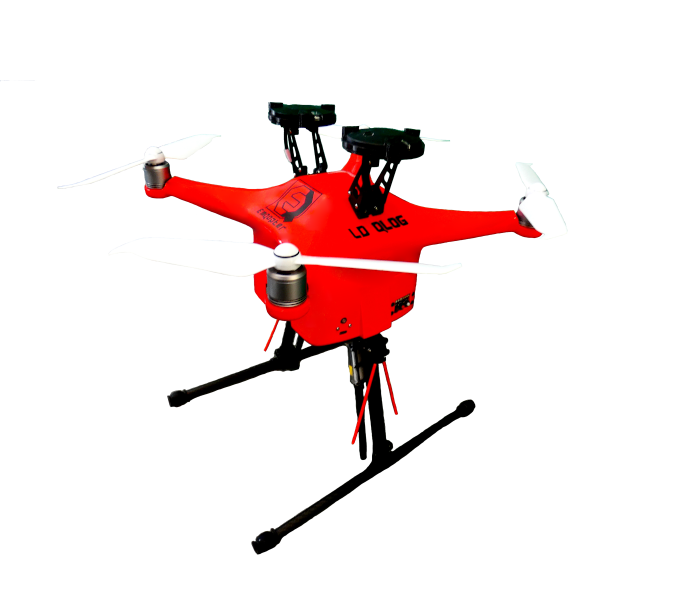
Klein, leicht und handlich; bis zu 200g Nutzlast

Entwicklungsplattform für anwendungsorientierte Forschung und Entwicklung. Voll flugfähig, inkl. EMQ Control und EMQ Steuerungssoftware mit Treiber und Beispielimplementierung, Pixhawk Flugsteuerung und Fallback Switch, Dual GPS/GNSS, Höhenregelung, Telemetrie und Telekommandierung sowie Fernsteuerung und Satellitenempfänger.

Geringes Betriebsrisiko mit einem maximalen Abfluggewicht (MTOW) von 2kg und bis zu 200g Zuladung. Flugzeit 15-25 Minuten, Spannweite 66 cm, maximale Geschwindigkeit 50 km/h.

Robustes Design, ansprechendes Äußeres und gute Sichtbarkeit mit geschlossenem Gehäuse im edlen Rot.
Qmed

Qmed

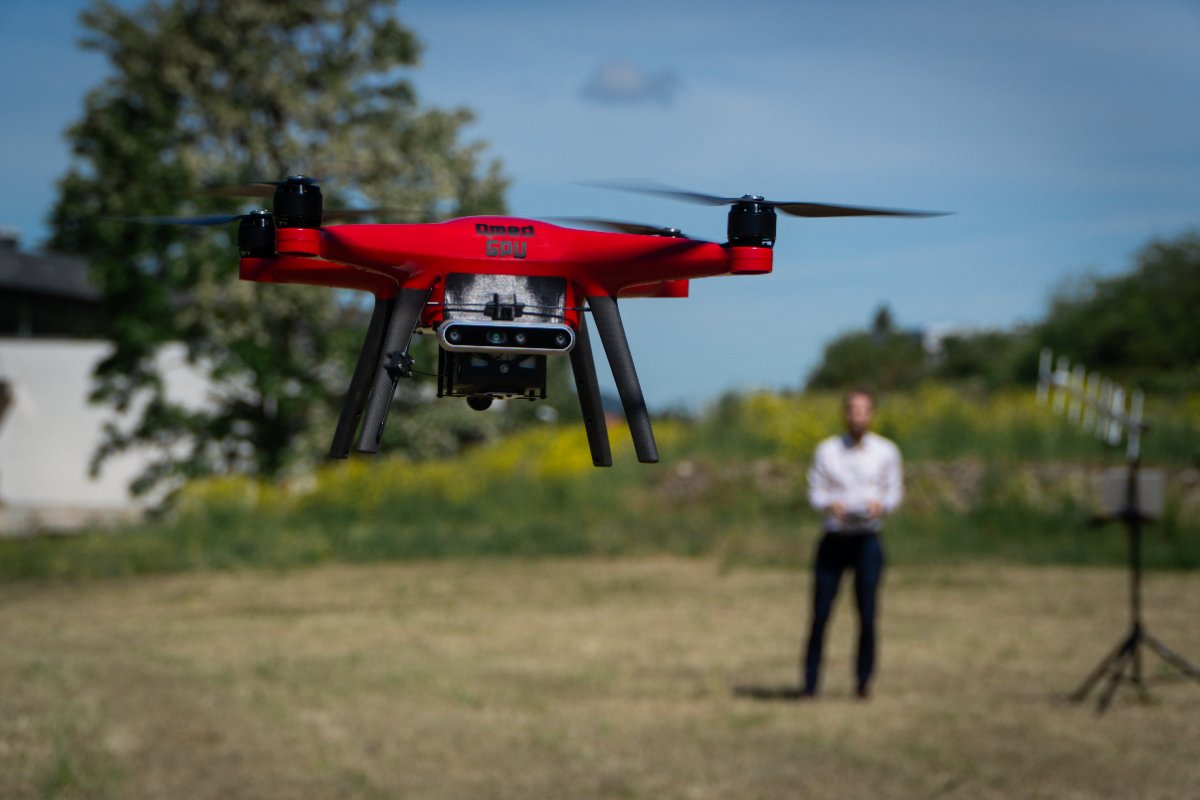
Qlog + KI = Qmed; bis zu 100g Nutzlast

Entwicklungsplattform für anwendungsorientierte Forschung und Entwicklung. Voll flugfähig, inkl. EMQ Control und EMQ Steuerungssoftware mit Treiber und Beispielimplementierung, Pixhawk Flugsteuerung und Fallback Switch, Dual GPS/GNSS, Höhenregelung, Telemetrie und Telekommandierung sowie Fernsteuerung und Satellitenempfänger.

Egal ob neuronales Netzwerk, Datamining oder Schwarmsteuerung – mit seinem Co-Prozessor und 3D Kamerasensor ist der Qmed die Grundlage für Ihre KI Anwendung.

Geringes Betriebsrisiko mit einem maximalen Abfluggewicht (MTOW) von 2kg und bis zu 200g Zuladung. Flugzeit 10-20 Minuten, Spannweite ca. 80 cm, maximale Geschwindigkeit 40 km/h.

Robustes Design, ansprechendes Äußeres und gute Sichtbarkeit mit geschlossenem Gehäuse im edlen Rot.
Q8000

Q8000

Für mehr Leistung; bis 2kg Nutzlast

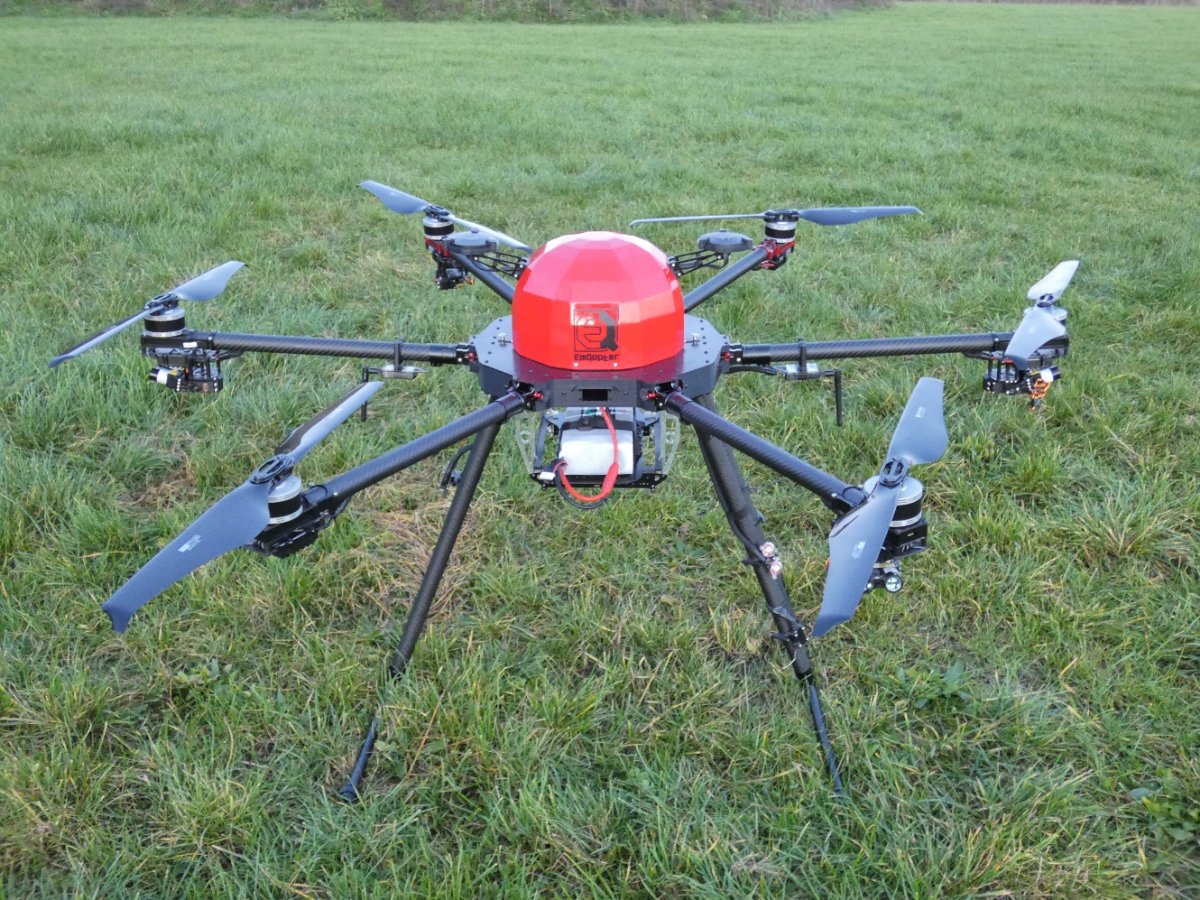
Entwicklungsplattform für anwendungsorientierte Forschung und Entwicklung. Voll flugfähig, inkl. EMQ Control und EMQ Steuerungssoftware mit Treiber und Beispielimplementierung, Pixhawk Flugsteuerung und Fallback Switch, klappbare Ausleger, Dual GPS/GNSS, Telemetrie und Telekommandierung sowie Fernsteuerung und Satellitenempfänger.

Für mehr Leistung mit einer Zuladung von bis zu 2 kg bei einem maximalen Abfluggewicht (MTOW) von 12kg. Flugzeit 15-25 Minuten, maximale Geschwindigkeit 50 km/h.

Robustes Design, ansprechendes Äußeres und gute Sichtbarkeit mit Carbon Verkleidung und Haube im edlen Rot.

Q6000

Q6000

Für noch mehr Leistung; bis 5kg Nutzlast

Entwicklungsplattform für anwendungsorientierte Forschung und Entwicklung. Voll flugfähig, inkl. EMQ Control und EMQ Steuerungssoftware mit Treiber und Beispielimplementierung, Pixhawk Flugsteuerung und Fallback Switch, klappbare Ausleger, Dual GPS/GNSS, Telemetrie und Telekommandierung sowie Fernsteuerung und Satellitenempfänger.

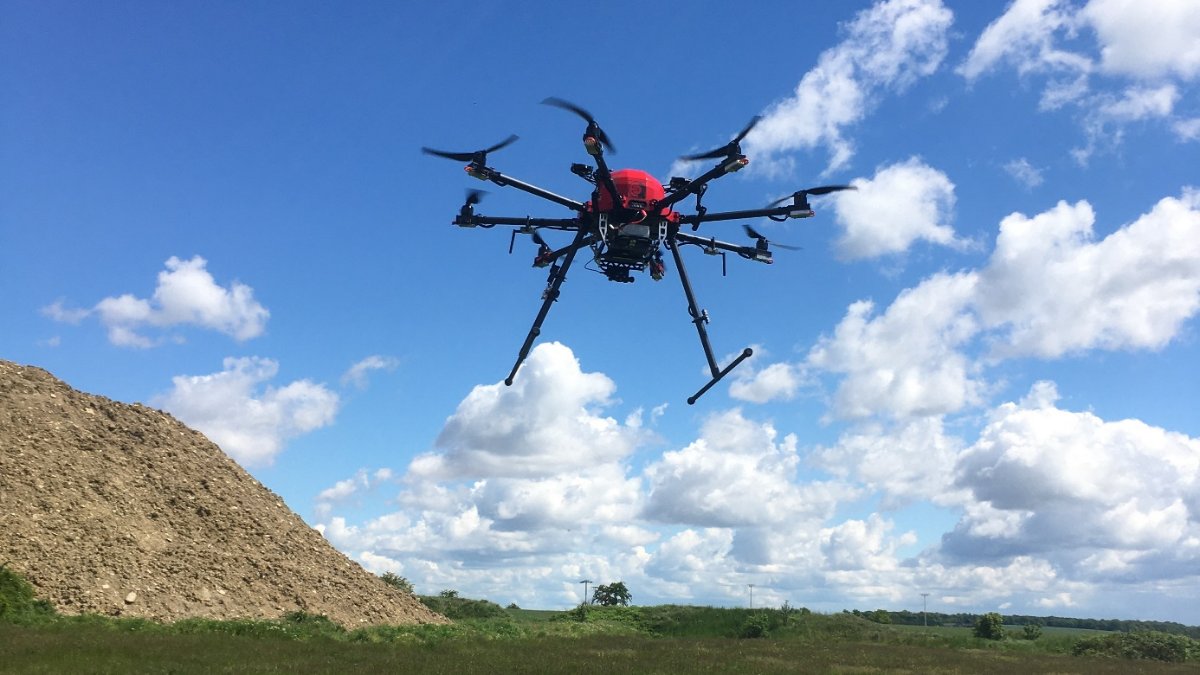
Für noch mehr Leistung mit einer Zuladung von bis zu 5 kg bei einem maximalen Abfluggewicht (MTOW) von 15kg. Flugzeit 15-25 Minuten, maximale Geschwindigkeit 50 km/h.

Robustes Design, ansprechendes Äußeres und gute Sichtbarkeit mit Carbon Verkleidung und Haube im edlen Rot.

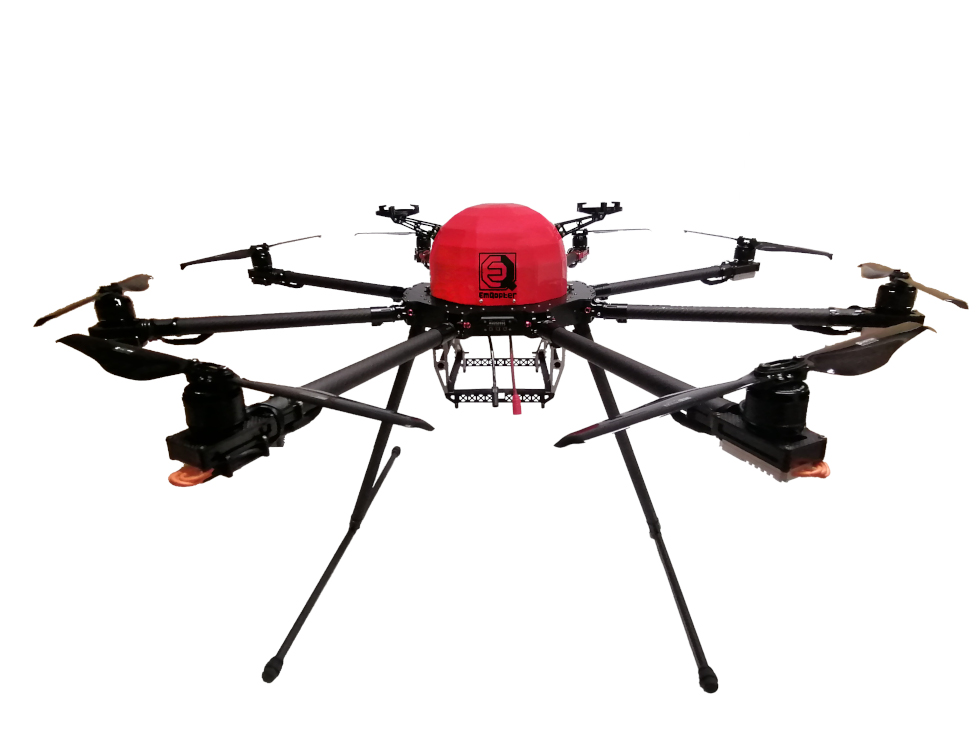
Q6500

Q6500

Maximale Leistung bei einem MTOW < 25kg; bis 10kg Nutzlast

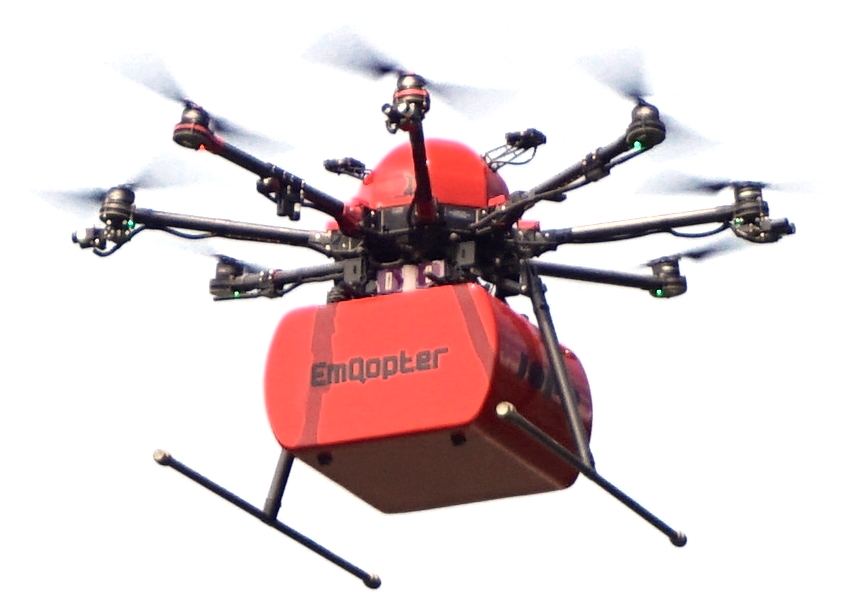
Die Q6500 ist das größte Trägersystem aus dem Hause Emqopter. Mit bis zu 10 kg Zuladung erfüllt der Hexakopter noch höhere Nutzlastanforderungen. Und auch bei der Flugzeit holt das System mit bis zu 60 Minuten das Beste raus, das es in dem Bereich bei Drohnen mit einem maximalen Abfluggewicht unter 25 kg (MTOW < 25 kg) auf dem Markt gibt. Sie erhalten die Q6500, wie gewohnt, als offenes und frei programmierbares flugfähiges System mit der EMQ Control Entwicklungsplattform und Pixhawk Flugsteuerung oder im Rundumsorglospaket als Lieferdrohne.

Modular ausgestattet

Plattform + Sensorik + Werkzeug + Software

Jede Plattform wird für Ihre Anwendung ausgestattet. Zu jedem Modul liefern wir Treiber, Beispielimplementierung und Dokumentation – so ist die Integration in Ihr System schnell erledigt.

Sensorik & Kameras

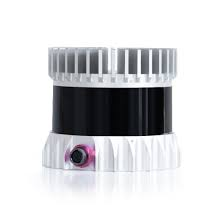
  • 3D-LiDAR 360°
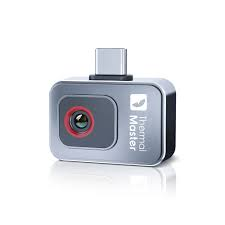
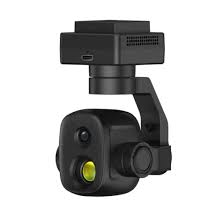
  • Thermalkamera
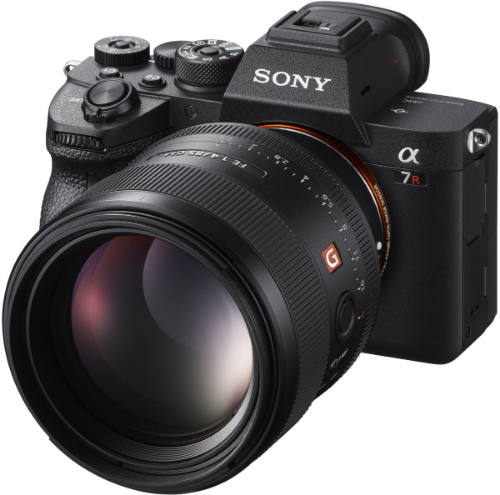
  • 4K-Kamera
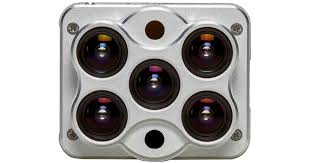
  • Multispektral- & Hyperspektralkamera
  • Kamera-Gimbal
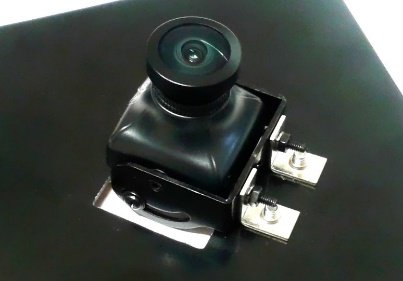
  • Bodenkamera für optischen Fluss
  • Strommesssensor

Nutzlast & Werkzeuge

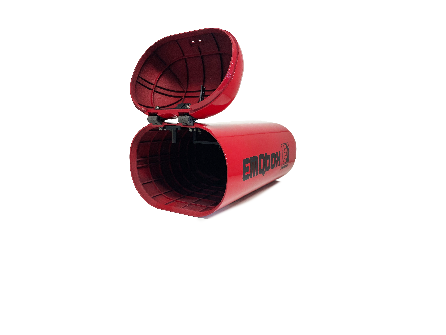
  • Transportbox
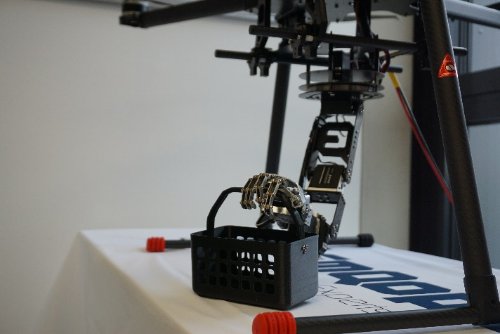
  • Greifarm
  • Sensor-Abwurfvorrichtung

Kommunikation & Ortung

  • LTE- & 5G-Kommunikation
  • RTLS / UWB-Ortung
  • Optisches Indoor-Tracking

Software & Autonomie

Anwendungsbeispiel

Anwendungsbeispiel

Die QCS Entwicklungsplattform Qlog als Trainingssystem für die Piloten von AS Drone Service. Ausgestattet mit zwei Fernsteuerungen und der Missionsplanungssoftware unserer Lieferdrohne ermöglicht der Qlog den Piloten von AS Drone Service das Training an einem System mit geringem Betriebsrisiko.

Flexibilität trifft Ausfallsicherheit

Die EMQ Control ist dabei eine Open Source Entwicklungsplattform und bietet Ihnen eine Software Library mit vollständigem Funktionsumfang. So können Sie beliebig die bestehenden Projekte ändern oder um neue Projekte erweitern und so Ihre individuellen Anwendungsszenarien entwickeln. Darüber hinaus stehen mit USART, I²C, PWM, SPIO und USB zahlreiche Schnittstellen für die Hardware-Entwicklung zur Verfügung. Der integrierte Fallback Switch ermöglicht zudem einen Fail Safe im Fehlerfall. So fliegen Sie auch ohne Stativ mit der gewohnten Ausfallsicherheit Ihres QCS. Das vermeidet unnötige Abstürze und Kosten durch Schäden.

  • EMQ Control
  • Pixhawk Control
  • EMQ Supervised Pixhawk Control

Die Entwicklungsplattformen basieren auf der Technologie, an der das Kernteam seit 2010 arbeitet, und nutzen dieselbe Softwareplattform wie das Lehrsystem QCS.

Anwendungsbeispiel

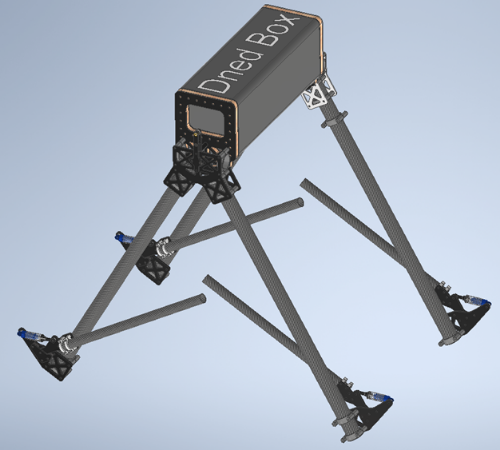
Die QCS Entwicklungsplattform Q6000 als Grundlage im <a href="https://www.hsu-hh.de/ees/dtec-dned-deu">Projekt DNeD</a>. Ausgestattet mit einer Abwurfvorrichtung, einem Stromsensor zur Messung von Netzdaten an Stromleitungen und einem 3D LiDar zur Situationserfassung, kann die Q6000 präzise und autonom einen Sensor auf einer Stromleitung ablegen.

Häufige Fragen

Ihnen. Alle Systeme lassen sich komplett lokal betreiben: Telemetrie, Steuerung und Videolink laufen dann ausschließlich zwischen Drohne und Ihrer Bodenstation – ohne Cloud, ohne App-Pflicht und ohne Datenabfluss an Dritte. Wenn Sie eine Cloud-Anbindung oder andere Zugänge wünschen, ist das ebenfalls möglich; auch eine Cloud kann vollständig lokal bei Ihnen betrieben werden. In jedem Fall behalten Sie die Kontrolle darüber, wo Ihre Daten liegen.

Flugfähige Entwicklungsplattformen vom kompakten Quadrokopter mit 200 g Nutzlast für Labor und Halle bis zum Hexakopter mit 10 kg Nutzlast, 60 Minuten Flugzeit und 30 km Reichweite. Onboard-Rechner vom Raspberry Pi bis zum NVIDIA Jetson für Objekterkennung, SLAM und Schwarmsteuerung; Sensorik und Schnittstellen werden auf Ihr Projekt angepasst. Neben der Open-Source-Entwicklungsplattform fliegt eine redundante Flugsteuerung mit: Wird ein Fehler erkannt, übernimmt sie über einen Fallback-Switch automatisch und hält die Position oder kehrt zum Startpunkt zurück – so lässt sich auch experimentelle Software sicher testen. Für den Einstieg in die Forschung eignet sich bereits das QCS; die dort entwickelten Arbeiten lassen sich auf die Plattformen exportieren.

Ja. Das QCS zeigen wir Ihnen in einer kostenlosen, unverbindlichen Webdemo von etwa 20 Minuten live und beantworten dabei Ihre Fragen. Für Lieferdrohne und Drohnenport ist jederzeit ein Beratungsgespräch möglich – auf Wunsch mit Besichtigung des Drohnenports in Würzburg. Auch für individuelle Systeme, industrielle Anwendungen und Projekte in Forschung und Entwicklung empfehlen wir ein Beratungsgespräch, in dem wir Ihre Anforderungen gemeinsam durchgehen. Den Termin vereinbaren Sie direkt über die Website: Termin anfragen.

Außer in Sonderfällen braucht der Betrieb eine Betriebserlaubnis in der speziellen Kategorie der EU-Drohnenverordnung. Emqopter übernimmt das Genehmigungsverfahren auf Wunsch komplett – oder Sie kümmern sich mit Hilfe unserer Dokumentation selbst darum.

Ja. Die Entwicklungsplattformen der Q-Serie nutzen dieselbe Softwareplattform wie das QCS. Projekte aus der Lehre lassen sich ohne Portierungsaufwand auf die flugfähigen Plattformen übertragen – vom Quadrokopter mit 200 g Nutzlast bis zum Hexakopter mit 10 kg Nutzlast und 60 Minuten Flugzeit.

Alle Fragen und Antworten

Gemeinsam forschen

Forschungsprojekte mit Hochschulen, Instituten und Unternehmen

Emqopter ist aus der Universität Würzburg hervorgegangen – und Forschung ist bis heute ein fester Teil unserer Arbeit. In öffentlich geförderten Verbundprojekten (u. a. ZIM, mFUND, dtec.bw, Bayerisches Wirtschaftsministerium) entwickeln wir gemeinsam mit Hochschulen, Forschungseinrichtungen und Industriepartnern neue Anwendungen autonomer Flugroboter.

Wir bringen die flugfähige Plattform, die offene Flugsteuerung, Sensorintegration und Autonomie-Software ein – Sie die Fragestellung aus Ihrer Domäne. Wir suchen laufend Partner für neue Projektanträge, Industriekooperationen und betreute Abschlussarbeiten.

Projekte, an denen wir beteiligt sind oder waren

  • FlowProDrohnen im Logistiknetzwerk (mFUND, BMDV)
  • DNeDSensor-Platzierung an Freileitungen (dtec.bw, mit der Helmut-Schmidt-Universität Hamburg)
  • SupervisorPilotAssistierte Flugführung (ZIM)
  • TAGEBAUAutonome Vermessung und Volumenberechnung im Nachbergbau
  • SUCOMDrohnen-Kommunikation (BMVI)
  • QANI-FEEDIntelligenter Quanipulator (Freistaat Bayern)

Sprechen wir über Ihr Projekt

Ob Transportstrecke, Lehrsystem oder Sensorik – wir beraten Sie persönlich und finden die passende Lösung.